BotBrain Open Source
Grátis
Hardware e software abertos. Hardware e serviços profissionais são separados.
Uma stack para a autonomia.
Navegação, missões, teleoperação, controle de frota e modelos de IA customizados para humanoides, quadrúpedes e qualquer robô ROS 2, gratuitos e de código aberto. Clone o repositório, imprima o gabinete, instale em um Jetson: cerca de 30 minutos até um robô rodando.
- 01CloneOs pacotes ROS 2, o painel web e os arquivos de hardware em um só repositório sob licença MIT.
- 02ImprimaO gabinete em dois tons e os suportes para o seu robô, em STL, STEP e 3MF.
- 03InstaleUm script em um Jetson com JetPack 6.2, depois abra a interface web. Cerca de 30 minutos.
- Robôs ROS 2 em que pode rodar
- 200+
- Do clone a um robô rodando
- 30 min
- Licença
- MIT
O que vem pronto.
Painel e controle de frota
Status, informações do robô e navegação rápida entre todos os robôs conectados.
CockPit
Câmeras frontal e traseira, modelo 3D, mapa, navegação e controles rápidos em uma tela.
My UI
Uma interface de controle personalizável montada com os widgets do CockPit.
Missões
Crie e execute missões de navegação autônoma.
Saúde
Uso de CPU, GPU e RAM, controle da máquina de estados e gestão de Wi-Fi.
RTABMap SLAM e Nav2
SLAM visual, mapeamento e navegação autônoma.
Controle por linguagem natural (ROSA)
Comandos baseados em LLM para o robô.
Controles de segurança
Dead-man switch, parada de emergência e arbitragem de velocidade por prioridade.
Detecção de objetos YOLO
Em breveDetecção YOLOv8 / v11 e histórico de detecções.
Tudo o que você precisa para imprimir, montar e rodar.
01 / Gabinete imprimível em dois tons
Arquivos STL, STEP e 3MF para a carcaça e os suportes de robô.
02 / NVIDIA Jetson Orin Nano
Montagem de referência; Jetson Nano também suportado.
03 / 2× Intel RealSense D435i
Câmeras de profundidade frontal e traseira para mapeamento e navegação.
04 / Suportes Go2 · G1 · Direct Drive Tita
Interfaces de montagem abertas para os robôs suportados.
BotBrain Open Source
O software, de perto.
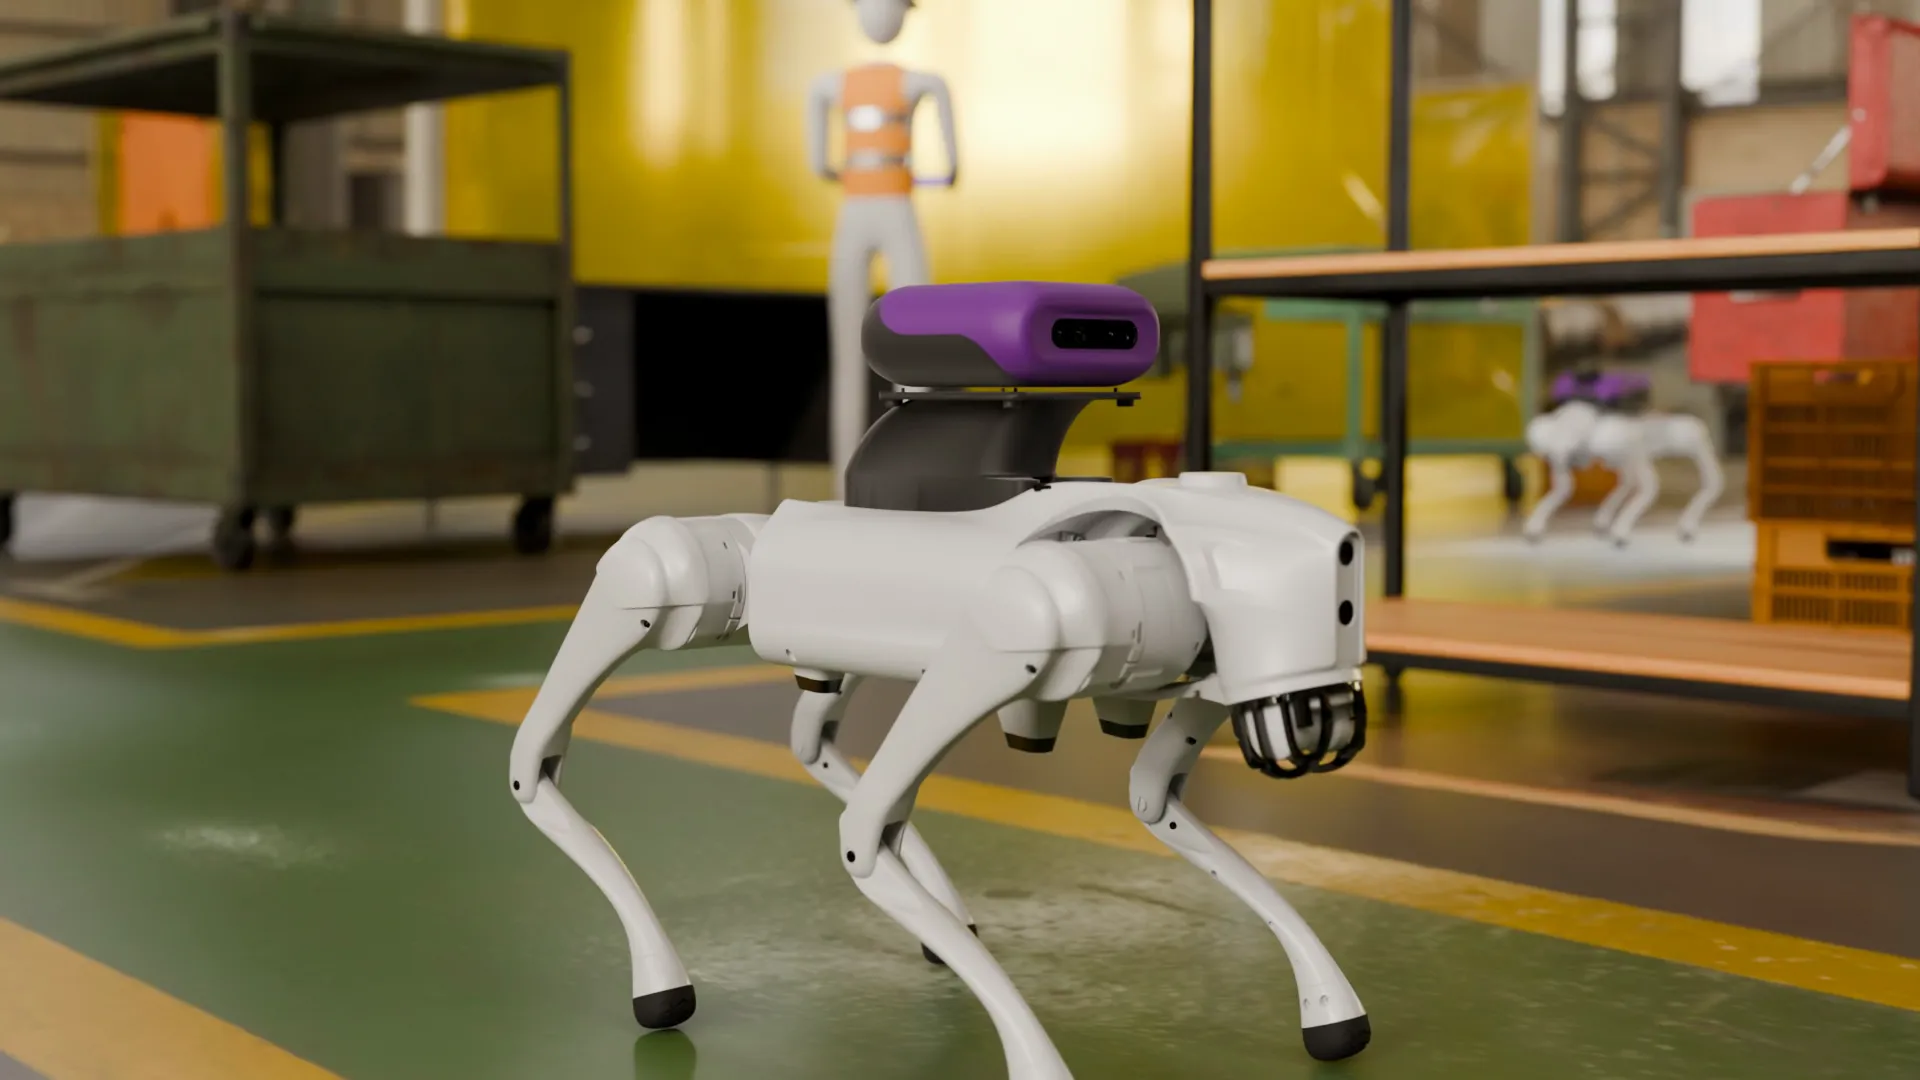
CockPit, My UI, Flows, Mapas e o agente de IA, gravados ao vivo em um Go2 no nosso laboratório.

Rodando em cerca de 30 minutos.
Em um Jetson com JetPack 6.2 (Ubuntu 22.04), Docker e um projeto gratuito no Supabase.
$ git clone https://github.com/botbotrobotics/BotBrain.git$ cd BotBrain$ sudo ./install.sh$ sudo reboot# Depois abra a interface web em http://<ip-do-jetson>.Como o projeto é organizado.
- ├── frontend/Painel web em Next.js (React, TypeScript, autenticação Supabase).
- ├── botbrain_ws/src/13 pacotes ROS 2 Humble: bringup, interfaces, description, localização, navegação, ROSA, máquina de estados, YOLO, joystick, estatísticas do Jetson e os pacotes dos robôs go2, g1 e tita.
- ├── hardware/Gabinete imprimível e suportes para robôs em STL, STEP e 3MF, com o guia de montagem.
- └── docs/Instalação, configuração do Supabase, Wi-Fi do G1, dependências e a licença MIT.
Seis robôs com drivers prontos, e qualquer outro robô ROS 2.
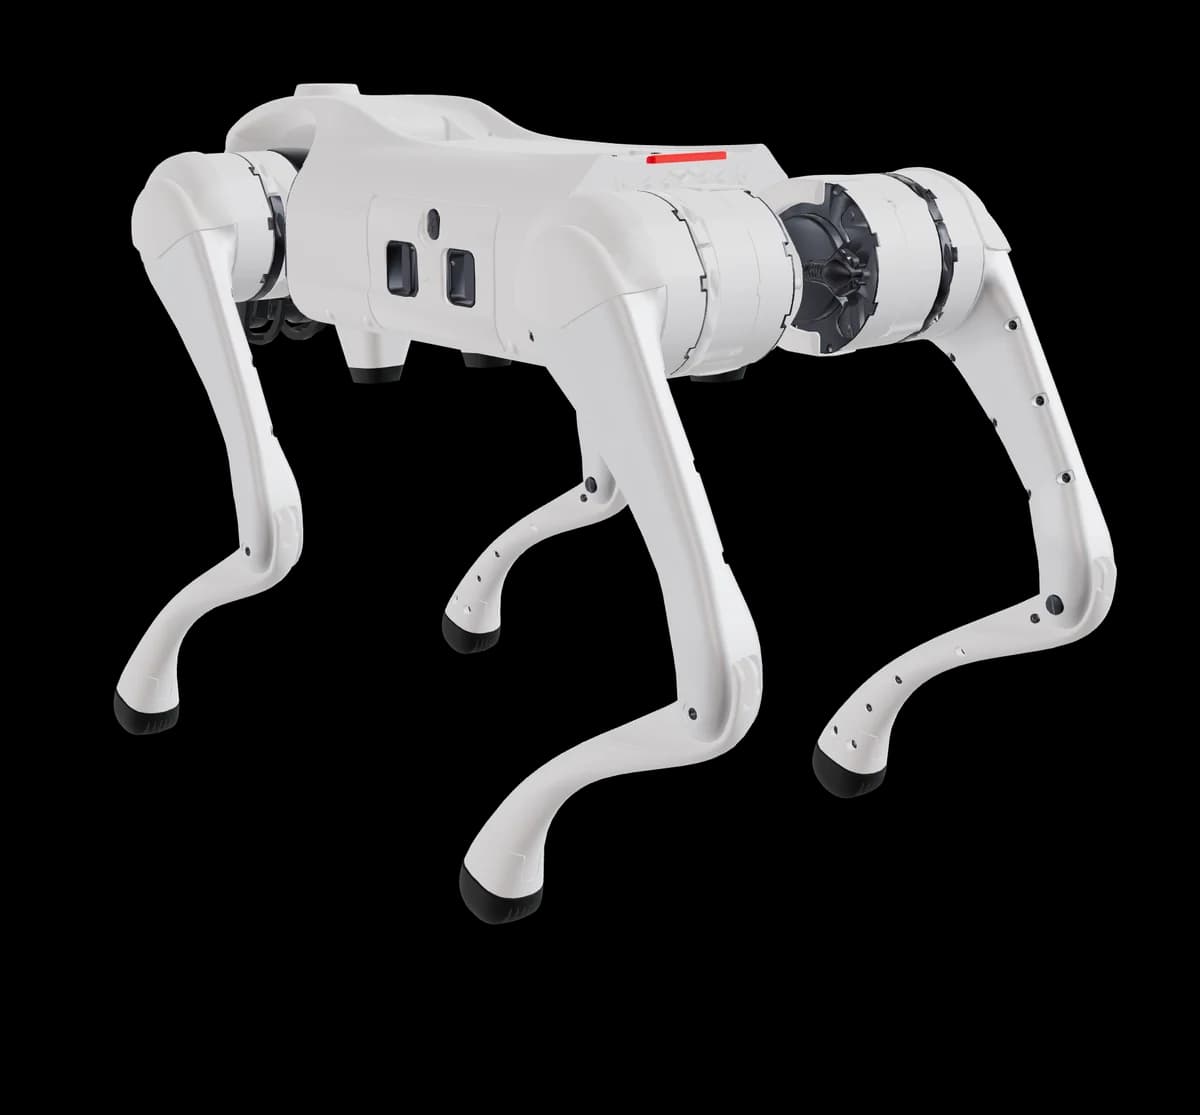
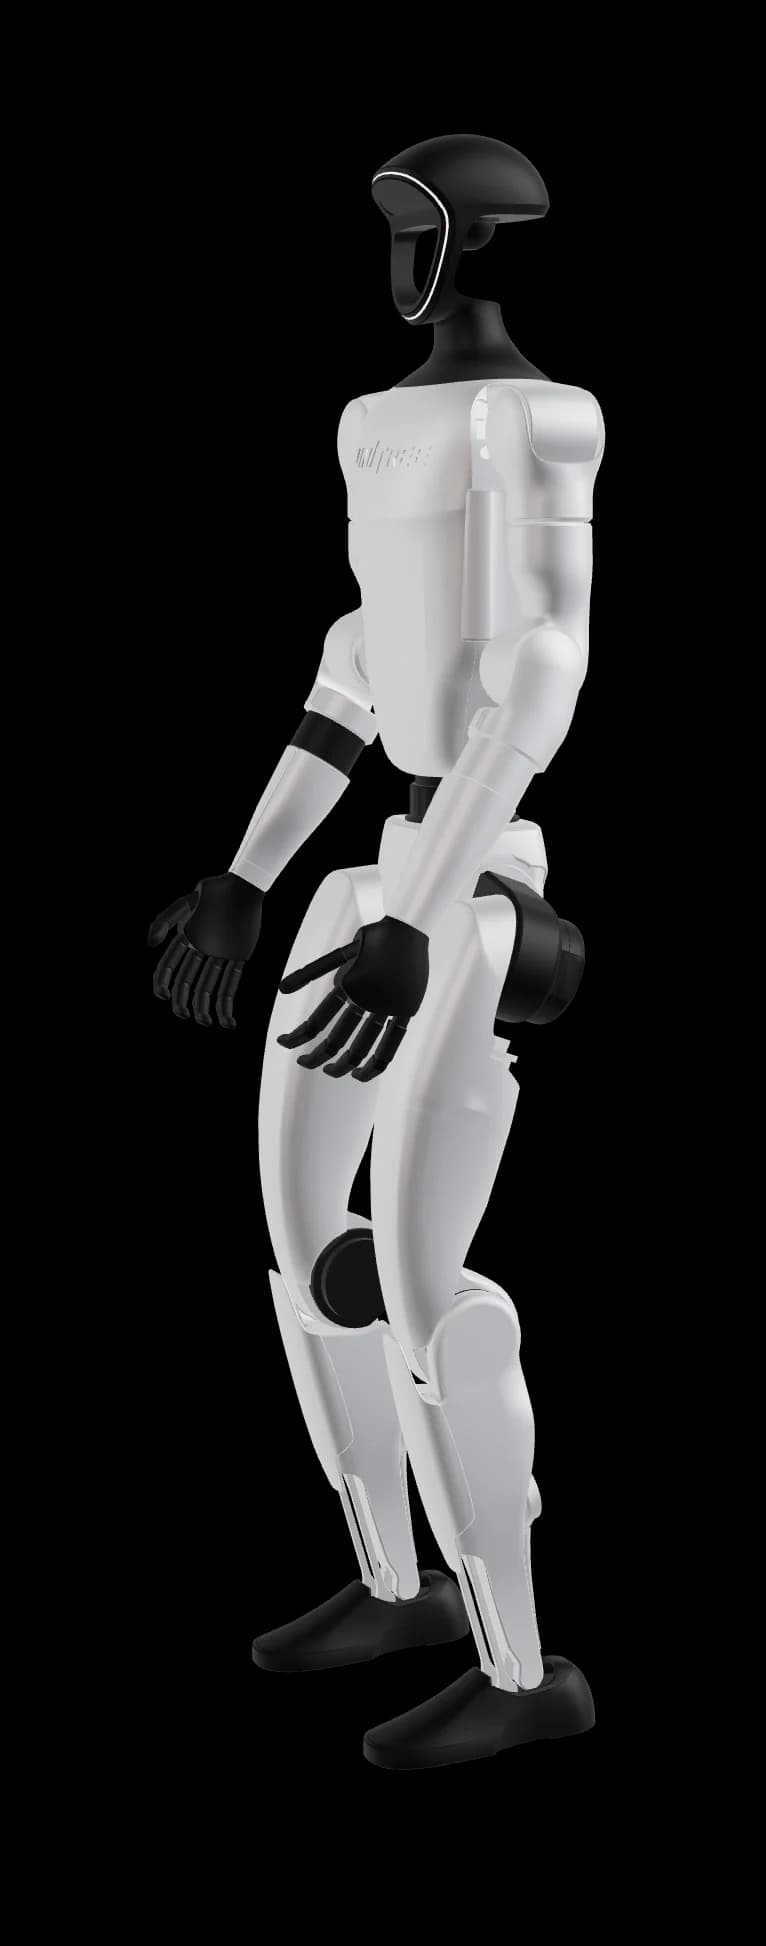
Go2, Go2-W, G1, G1-D, Direct Drive Tita e Booster K1 vêm com pacotes de driver. Qualquer outro robô ROS 2, com pernas ou rodas, entra com um pacote de driver e uma configuração de robô, e mais de 200 plataformas já são entregues com ROS 2.
- Unitree Go2 / Go2-W
- Unitree G1 / G1-D
- Direct Drive Tita

- Booster K1
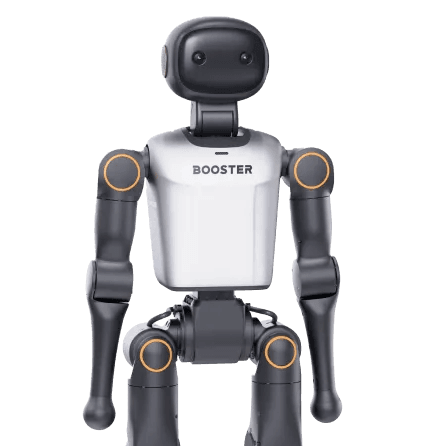
- Traga o seu robôQualquer robô ROS 2, com pernas ou rodas. Adicione um pacote de driver e uma configuração de robô; o resto da stack continua igual.Como adicionar um robô


BotBrain Open Source especificações
- Computação
- NVIDIA Jetson
- Suporte a Jetson Nano e Orin NanoOrin Nano na montagem de referênciaEscolha os módulos conforme a computação disponível
- Visão e rede
- 2× RealSense D435i
- Suporte a câmera frontal e traseiraDados visuais e de profundidade para mapeamentoConexão Ethernet ou Wi-Fi
- Software de robótica
- ROS 2 Humble
- RTABMap para SLAM visualNav2 para navegação autônomaMissões por waypoints e gestão de mapas
- Ambiente Orin Nano
- JetPack 6.2
- Ubuntu 22.04 recomendadoDocker e Docker ComposeServiços de robô e web em contêineres
- Aplicação web
- Controle pelo navegador
- Next.js 15, React 19 e TypeScriptPainel de frota, cockpit e diagnósticosSupabase para autenticação e dados
- Hardware aberto
- Construa e adapte
- Gabinete imprimível e suportes para robôsArquivos STL, STEP e 3MFInterfaces de montagem para Go2, G1 e Direct Drive Tita
Referência do GitHub, setembro de 2026. Suporte às placas AGX / Thor e alguns recursos de percepção estão listados como em breve.
Open Source ou Pro: escolha o seu caminho.
Compare o software, o hardware e o suporte incluídos em cada abordagem.
| BotBrain Open Source | BotBrain Pro | |
|---|---|---|
| Operação de robôs | Teleoperação, navegação, missões e controle de frota | Todas as capacidades do núcleo Open Source |
| Apps e interfaces | Navegador web | Web, iOS, Android, Windows e macOS |
| Computação de borda | Jetson Nano / Orin Nano · montagem de referência aberta | Jetson AGX Orin 64 GB · até 275 TOPS |
| Conectividade | Ethernet e Wi-Fi · configurados pela sua equipe | Ethernet, 3G / 4G / 5G, Wi-Fi 6, HaLow e Bluetooth |
| Câmeras de profundidade | 2× RealSense D435i · montagem de referência | 2× RealSense D455 |
| Gabinete | Gabinete imprimível e suportes para robôs · arquivos de hardware abertos | Policarbonato integral · interface de payload BotBrain |
| IA customizada e integrações | Código aberto para estender com a sua equipe | SDK Pro, modelos de IA customizados, payloads e integrações de aplicação |
| Implantação e suporte | Sua equipe de engenharia e recursos da comunidade | Configuração, manutenção e suporte dedicado da BotBot |
| Modelo de preço | Software e projetos de hardware gratuitos · hardware adquirido separadamente | Programa piloto hoje · produção em série em fevereiro de 2027 |
Operação de robôs
- BotBrain Open Source
- Teleoperação, navegação, missões e controle de frota
- BotBrain Pro
- Todas as capacidades do núcleo Open Source
Apps e interfaces
- BotBrain Open Source
- Navegador web
- BotBrain Pro
- Web, iOS, Android, Windows e macOS
Computação de borda
- BotBrain Open Source
- Jetson Nano / Orin Nano · montagem de referência aberta
- BotBrain Pro
- Jetson AGX Orin 64 GB · até 275 TOPS
Conectividade
- BotBrain Open Source
- Ethernet e Wi-Fi · configurados pela sua equipe
- BotBrain Pro
- Ethernet, 3G / 4G / 5G, Wi-Fi 6, HaLow e Bluetooth
Câmeras de profundidade
- BotBrain Open Source
- 2× RealSense D435i · montagem de referência
- BotBrain Pro
- 2× RealSense D455
Gabinete
- BotBrain Open Source
- Gabinete imprimível e suportes para robôs · arquivos de hardware abertos
- BotBrain Pro
- Policarbonato integral · interface de payload BotBrain
IA customizada e integrações
- BotBrain Open Source
- Código aberto para estender com a sua equipe
- BotBrain Pro
- SDK Pro, modelos de IA customizados, payloads e integrações de aplicação
Implantação e suporte
- BotBrain Open Source
- Sua equipe de engenharia e recursos da comunidade
- BotBrain Pro
- Configuração, manutenção e suporte dedicado da BotBot
Modelo de preço
- BotBrain Open Source
- Software e projetos de hardware gratuitos · hardware adquirido separadamente
- BotBrain Pro
- Programa piloto hoje · produção em série em fevereiro de 2027
Hardware, suporte a robôs e escopo de serviço são confirmados por implantação. O hardware Open Source não está incluído na oferta gratuita de software.
Cada recurso, lado a lado.
Software, apps e serviços no BotBrain Open Source e no BotBrain Pro.
| Feature | Open Source | Pro |
|---|---|---|
| Software | ||
| Suporte a robôs ROS 2Robôs suportados e plataformas ROS 2 personalizadas | ||
| Câmeras, sensores e LiDAR ao vivoTransmita câmeras, sensores e LiDAR em tempo real | ||
| Painel personalizado em tempo realMonte interfaces de controle para operadores | ||
| Navegação autônoma e missõesDefina waypoints e deixe o robô navegar | ||
| Controles por teclado, joystick e gamepadTeclado, joystick na tela ou controles de videogame | ||
| Controle de frotaMonitore e comande vários robôs em um painel | ||
| Sobreposições no vídeoMiras, grades e sobreposições personalizadas no vídeo | ||
| Construtor de missõesPlaneje missões com variáveis e ações | ||
| Integração simples de IA (YOLO)Detecção de objetos com modelos YOLO | ||
| Programação em blocosComportamentos autônomos com programação visual | ||
| Agente de chat com IAComandos ao robô em linguagem natural | ||
| Perfis de usuário e autenticaçãoContas e permissões de acesso | ||
| Criador e editor de mapasCrie e edite mapas de navegação | ||
| Monitor de saúde do sistema e do robôAcompanhe a saúde do sistema e do robô em tempo real | ||
| Conectividade 3G a 5GRedes celulares para operação remota | ||
| GPS RTKPosicionamento com precisão de centímetros | ||
| Relay global de dadosConecte e controle robôs de qualquer lugar | ||
| Modelos de IA personalizadosModelos de visão, de mundo e de linguagem para a sua aplicação | ||
| Texto para falaAvisos falados a partir do robô | ||
| Mesa de sonsEnvie e toque sons personalizados | ||
Construa com a gente.
Dúvidas, montagens e pull requests acontecem no GitHub e no Discord. Faça um fork do repositório, adicione testes, mantenha os READMEs atualizados e abra um pull request.